
ÉQUIPEMENT
Robot de palettisation industriel
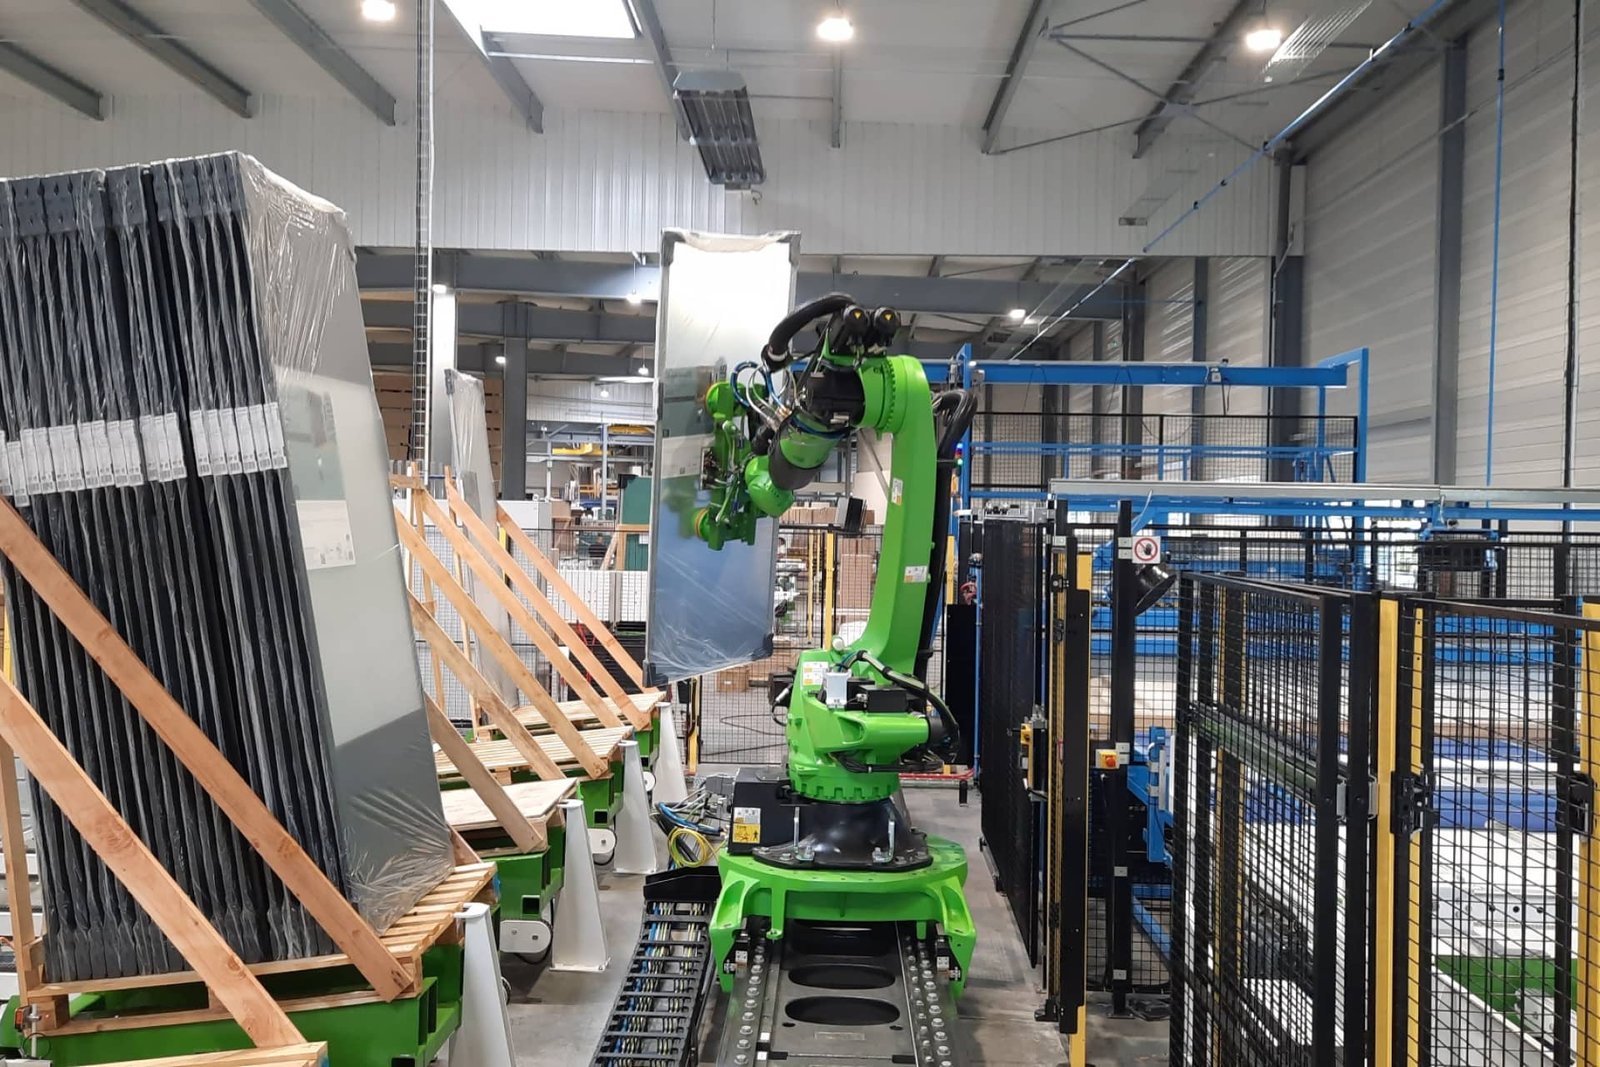
Le robot polyarticulé enchaîne les mouvements de manutention autour des postes de production. Associé à un préhenseur adapté au produit, il assure l’alimentation, la reprise et la palettisation, notamment de charges lourdes.
Architecture
Robot multiaxe
Usages
Alimentation de postes, reprise et palettisation
Préhension
Outils sur mesure, avec fonctions adaptées au produit
Intégration
Îlot robotisé ou environnement de ligne
Charges
Manutention de produits lourds, selon le robot et le préhenseur retenus
Fonctionnement
Le robot déplace le produit avec un outil de préhension conçu pour ses surfaces de prise et les opérations à réaliser. Un préhenseur multifonction permet de regrouper plusieurs tâches dans le même cycle.
FIMEC SH intègre le robot dans un îlot robotisé de manutention, avec les postes desservis, les accès et l’environnement de la ligne.
Points clés
Évolution
Réaffectation possible après étude d’une modification du procédé
Les sources décrivent un îlot multifonction pour la manutention de produits en béton autour d’une unité de finition. Les fonctions comprennent :
- la dépalettisation des planches et l’alimentation de la finition ;
- la reprise des produits après traitement ;
- l’évacuation des planches vides ;
- le changement de palette ;
- la palettisation et la dépose de tasseaux intercalaires.
Le robot et son préhenseur sont choisis pour les fonctions retenues dans l’application. Cet exemple illustre leur place dans une séquence de production complète.
Un outil adapté à la charge
La forme du produit, sa masse et les zones de contact autorisées guident la conception de l’outil. Les fonctions de prise, de maintien et de dépose sont examinées ensemble.
Réaffectation d’un robot existant
Une modification du procédé peut conduire à réaffecter un robot. Cette possibilité est étudiée avec les nouvelles opérations, le préhenseur et l’environnement de la ligne. La configuration est vérifiée pour le besoin de manutention concerné.